
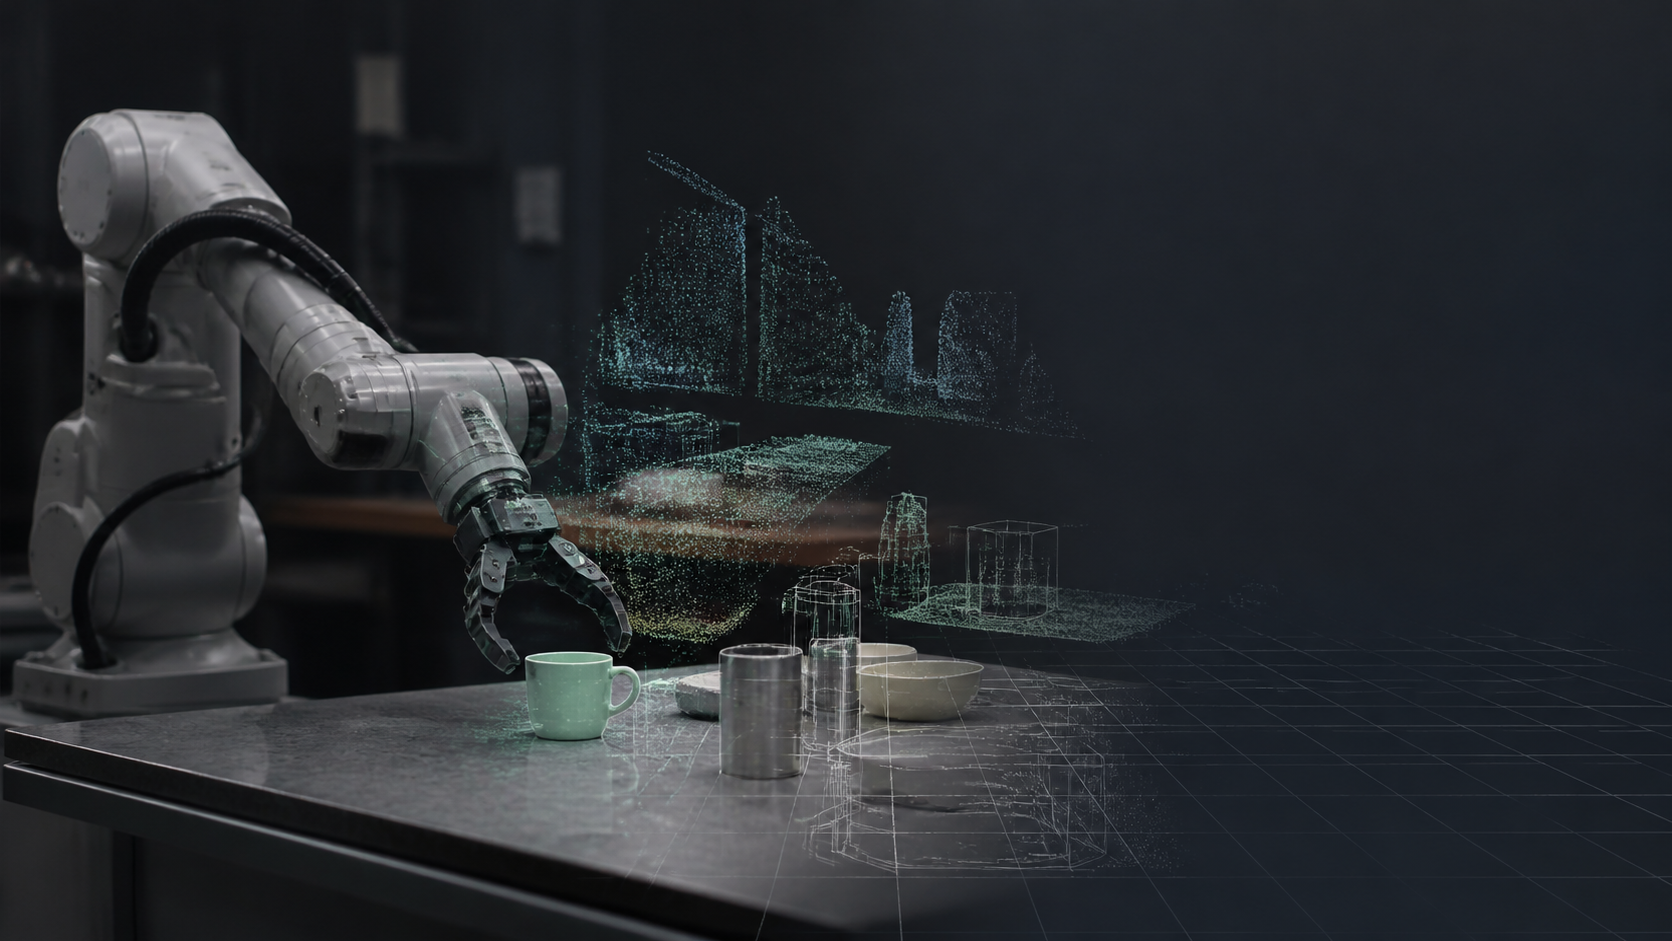
Podjetje Physicl je v začetnem krogu financiranja zbralo 10 milijonov dolarjev, ki ga je vodil sklad Inovia Capital. Denar bo namenilo razvoju orodij in podatkov za ustvarjalce modelov sveta ter razvijalce robotov, predvsem za učenje na realističnejših simulacijah.
Physicl vodi Alex de Vigan, ki je zadnje desetletje gradil podjetje nfinite. To je blagovnim znamkam in trgovcem omogočalo izdelavo 3D-modelov izdelkov za spletni prikaz. Z razmahom generativne umetne inteligence se je nfinite bolj usmeril v generiranje podob, de Vigan pa je v tehnologiji podjetja prepoznal drugo uporabo: gradnjo natančnih tridimenzionalnih okolij za robotsko umetno inteligenco.
»Pri tridimenzionalnem delu smo bili zelo posebni, a umetna inteligenca naj bi ga nadomestila. Vendar ji je nekaj manjkalo: sposobnost razumevanja prostora in predmetov, interakcije z njimi ter njihovega premikanja,« je de Vigan povedal za TechCrunch.
Simulacije za zahtevne primere
Razvijalci modelov za robote se pri učenju sistemov za naloge, kot je rokovanje z različnimi majhnimi predmeti, srečujejo z omejitvami učenja na videoposnetkih in z visokimi stroški zbiranja podatkov z oddaljenim upravljanjem. Simulacije digitalnih okolij so ena od možnih rešitev, vendar je težko zagotoviti, da dovolj natančno upoštevajo fizikalne lastnosti resničnega sveta.
De Vigan meni, da je mogoče tehnologijo, s katero je nfinite neurejene, nepopolne in raznolike podatke iz resničnega sveta pretvarjal v tridimenzionalne prikaze z ustrezno geometrijo, materiali in fiziko, uporabiti za učinkovitejše modele fizične umetne inteligence.
Physicl vstopa na področje, na katerem več zagonskih podjetij ponuja podatke in orodja razvijalcem temeljnih modelov ter upravljavcem robotov. Podjetja pri tem zbirajo, označujejo ali ustvarjajo podatke v različnih oblikah.
»To področje je zelo mlado in včasih precej nejasno,« je dejal de Vigan.
Studio z 10.000 okolji
Podjetje predstavlja izdelek Studio, ki vključuje 10.000 tridimenzionalnih okolij in 100.000 elementov oziroma objektov. Uporabniki lahko z njim ustvarjajo prizore in iz njih pridobivajo sintetične podatke za učenje robotov pri določenih nalogah.
Physicl se želi osredotočiti predvsem na dodatno učenje modelov za zahtevne robne primere. Studio bi lahko denimo ustvaril podatke za robota, ki težko prepozna skodelico na natrpanem kuhinjskem pultu ali skodelico v senci.
Med prvimi uporabniki Physicla je podjetje SpAItial, razvijalec modelov sveta. S Physiclom je sodelovalo pri izboljšanju natančnosti svojih izdelkov, med njimi modela Echo-3, ki je bil predstavljen prejšnji teden. Orodje SpAItiala iz dvodimenzionalnih podob ustvarja 3D-simulacije.
Ustanovitelj in izvršni direktor SpAItiala Matthias Niessner je dejal, da za učinkovito delovanje potrebujejo visokokakovostne sintetične podatke, kakršne ponuja Physicl. Niessner je tudi profesor robotike na Tehniški univerzi v Münchnu.
Ustvarjanje podatkov med učenjem
Physicl se ne želi omejiti na vlogo ponudnika podatkov. De Vigan si predstavlja platformo, v katero bi stranke vnesle bilijone slik ali milijone ur podatkov lidarja. Sistem bi jih pretvoril v kakovostne 3D-prikaze, iz katerih bi bilo mogoče ustvariti milijarde različic podatkov za učenje modelov.
Po Niessnerjevih besedah je glavna težava ročno urejanje podatkov, saj je to dolgotrajen proces. Privlačnost pristopa Physicla vidi v možnosti, da sistem podatke ustvari sproti glede na stanje učenja modela.
»Zagnali bi Claude in ta bi preveril: potrebujem več takšnih podatkov za učenje, nato pa bi jih samodejno ustvaril glede na stanje učenja. To je zame zelo zanimivo in prav to ponuja Physicl,« je povedal Niessner.
