

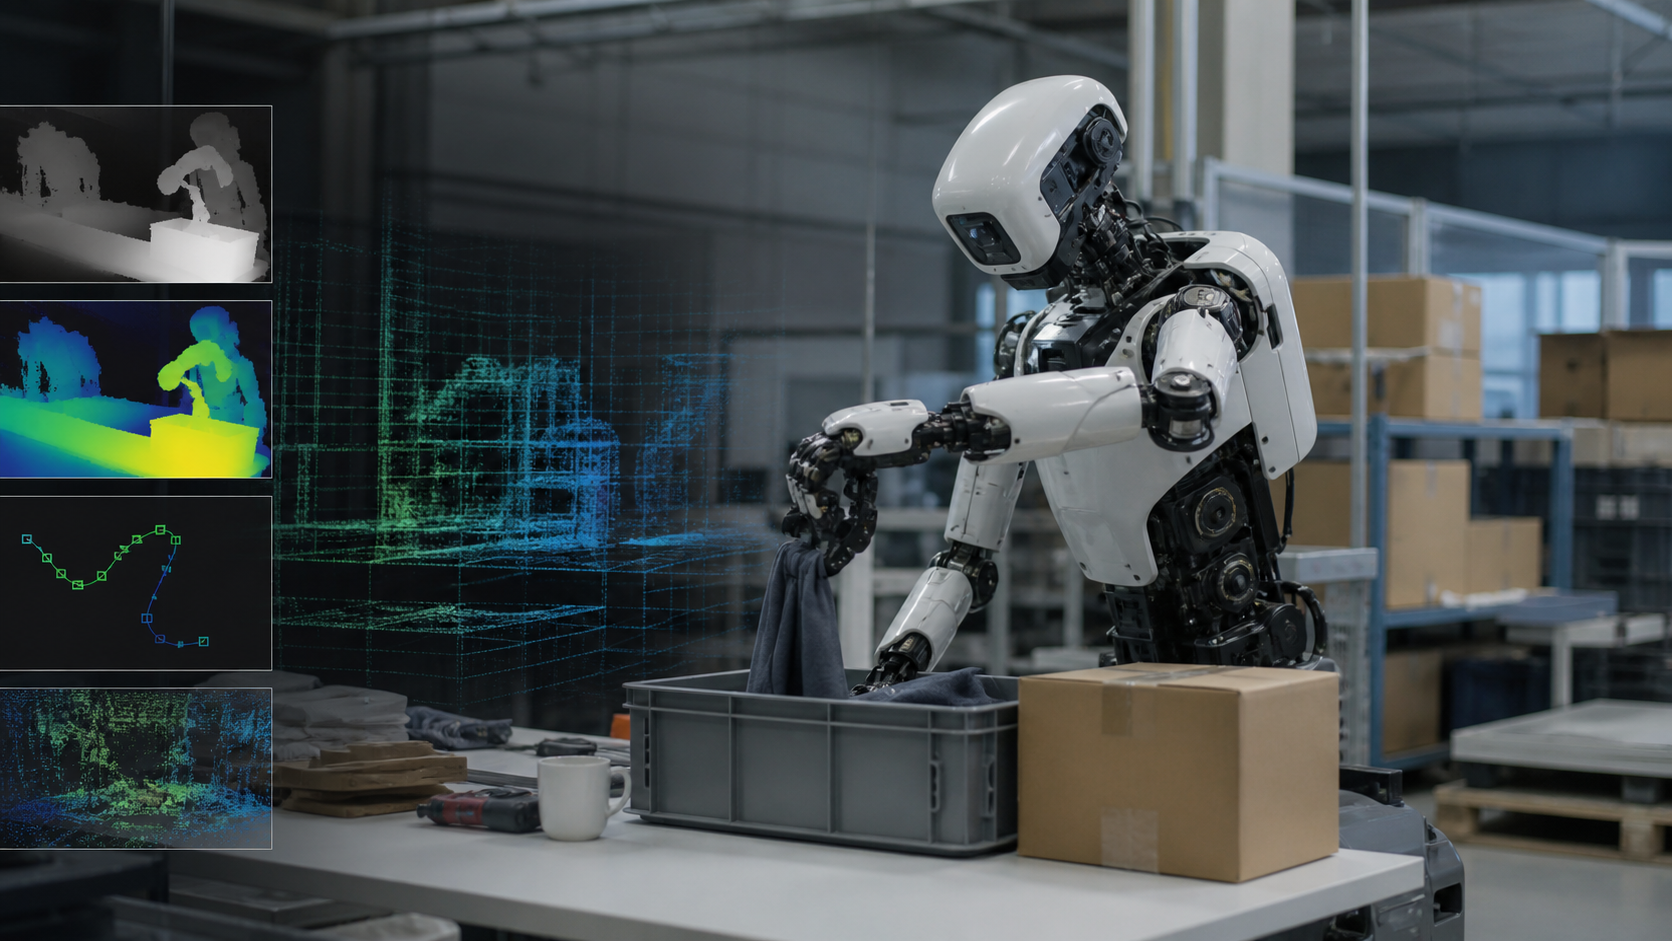
# Kdaj bodo roboti doživeli svoj »ChatGPT trenutek«? Nvidiin vodja opozarja na ključno oviro
Splošnonamenski roboti, ki bi se lahko prilagodili različnim delovnim okoljem, se učili novih opravil in sodelovali z ljudmi brez zapletenega programiranja, so ena velikih obljub umetne inteligence. Toda njihov množični preboj še ni prišel. Po mnenju Lesa Karpasa, globalnega vodje fizične umetne inteligence v programu Nvidia Inception, je osrednja težava manj v sami zamisli robotov kot v pomanjkanju kakovostnih podatkov iz fizičnega sveta.
Karpas bo o tem govoril na konferenci TechCrunch Disrupt 2026, ki bo med 13. in 15. oktobrom potekala v San Franciscu. Tema njegovega nastopa je zgovorna: roboti še čakajo na svoj »ChatGPT trenutek« — prelomno točko, po kateri bi tehnologija iz laboratorijev in omejenih industrijskih okolij prešla v širšo, vsakdanjo uporabo.
## Kaj je umetni inteligenci prinesel »ChatGPT trenutek«?
ChatGPT ni ustvaril umetne inteligence, je pa konec leta 2022 močno spremenil način, kako jo ljudje uporabljajo in razumejo. Veliki jezikovni modeli so obstajali že prej, vendar je ChatGPT zmogljivo tehnologijo predstavil v enostavni pogovorni obliki. Uporabnik je lahko brez programiranja postavil vprašanje, pripravil besedilo, prevedel dokument ali ustvaril kodo.
Preboj je temeljil na kombinaciji velikih količin spletnih besedil, zmogljivih modelov in preprostega uporabniškega vmesnika. Umetna inteligenca je tako iz specializiranega raziskovalnega področja postala množično dostopno orodje.
Podoben trenutek bi robotika doživela, če bi roboti lahko hitro usvojili nove naloge in jih varno izvajali v nepredvidljivem fizičnem okolju. Namesto da je treba vsak industrijski sistem posebej programirati za eno delo, bi se robot lahko naučil z opazovanjem, simulacijo ali navodili v naravnem jeziku.
## Zakaj roboti ne morejo preprosto »prebrati« sveta?
Težava je, da fizični svet ni primerljiv s spletom. Jezikovni modeli lahko črpajo iz ogromnih količin javno dostopnih besedil, medtem ko robotika potrebuje podatke o premikanju, prijemanju predmetov, trenju, sili, ravnotežju, prostorski orientaciji, napakah in odzivih na nepredvidljive razmere.
Robot mora denimo razumeti razliko med praznim in polnim kozarcem, med mehkim in trdim predmetom ali med urejeno delovno mizo in kaotičnim skladiščem. Pri tem ne zadostuje zgolj slika predmeta: sistem mora vedeti, kako predmet prijeti, koliko sile uporabiti in kaj storiti, če mu zdrsne iz roke.
Karpas opozarja, da za fizično umetno inteligenco ne obstaja enoten, internetno obsežen nabor podatkov, primerljiv s podatki, na katerih so se učili jezikovni modeli. Avtonomna vozila so del tega problema rešila z zbiranjem podatkov med milijoni kilometrov vožnje, vendar je takšen pristop počasen, drag in omejen na specifične razmere cestnega prometa.
## Splošnonamenski roboti niso klasični industrijski stroji
Roboti so že dolgo pomemben del proizvodnje, logistike in medicine. Toda večina današnjih industrijskih robotov je zasnovana za natančno določene, ponavljajoče se naloge v skrbno nadzorovanem okolju. Lahko izjemno hitro varijo avtomobilske dele ali zlagajo pakete, vendar jih sprememba predmeta, prostora ali postopka pogosto zmede.
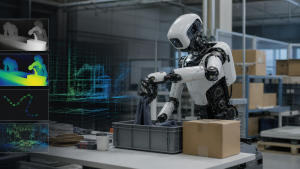
Splošnonamenski robot bi moral delovati drugače. Prilagoditi bi se moral novim nalogam, prepoznati predmete, razumeti okolico in se učiti iz izkušenj. Takšni sistemi bi lahko v prihodnosti pomagali v skladiščih, domovih za starejše, bolnišnicah, na gradbiščih in v gospodinjstvih.
Prav zato je vprašanje podatkov tako pomembno. Brez dovolj raznolikih primerov iz resničnega sveta je težko izdelati robota, ki bo zanesljivo deloval zunaj laboratorija ali strogo urejene proizvodne linije.
## Ali lahko manjkajoče podatke nadomestijo simulacije?
Ena od poti, ki jo razvijajoča se robotska industrija že raziskuje, je ustvarjanje podatkov s simulacijami in sintetičnimi okolji. Namesto da bi robot vsako nalogo preizkusil v resničnem svetu, jo lahko najprej izvaja v digitalnem dvojčku skladišča, tovarne ali stanovanja.
V simulaciji je mogoče hitro ustvariti veliko število različic: drugačno osvetlitev, ovire, predmete, materiale, postavitve prostorov in nepredvidljive napake. Robot se tako lahko pripravi na več scenarijev, preden ga razvijalci preizkusijo v fizičnem okolju.
Karpas izpostavlja tudi razvoj temeljnih modelov, usposobljenih na podatkih iz več robotskih oblik. Ideja je, da se del znanja — na primer razumevanje gibanja, predmetov ali prostorskih odnosov — ne bi razvijal ločeno za vsak robot, temveč bi bil prenosljiv med različnimi sistemi.
## Vloga Nvidie: povezovanje zagonskih podjetij in fizične UI
Karpas vodi področje fizične umetne inteligence v okviru programa Nvidia Inception, ki povezuje Nvidio z zagonskimi podjetji na področjih robotike, avtomobilske industrije, proizvodnje, mobilnosti in pametnih mest. Zaradi tega je neposredno v stiku s podjetji, ki se ukvarjajo prav z vprašanjem podatkov, simulacij in uvajanjem UI v fizični svet.
Njegova karierna pot vključuje delo v podjetjih Stanley Black & Decker, Intellectual Ventures, Herman Miller, iRobot in Cirque du Soleil. Deloval je kot arhitekt, proizvodni inženir, direktor zagonskega podjetja, vodja venture studia in korporativni vlagatelj — kombinacija izkušenj, ki odraža širino znanj, potrebnih za razvoj sodobne robotike.
Na TechCrunch Disrupt naj bi se mu pridružili tudi ustanovitelji podjetij Shield AI, Colossal Biosciences, FieldAI in Foxglove. Razprava bo osredotočena na praktične izzive podjetij, ki poskušajo premostiti razkorak med digitalnimi modeli in resničnim fizičnim svetom.
## Preboj robotike ne bo odvisen samo od boljših algoritmov
Ključno sporočilo je, da prihodnost robotike ne bo določena zgolj z močnejšimi modeli umetne inteligence. Potrebni bodo podatki, simulacijska okolja, varno testiranje in sistemi, ki bodo znanje lahko prenesli iz virtualnega v resnično okolje.
Če je ChatGPT pokazal, kako lahko velik jezikovni model spremeni uporabo digitalnih informacij, bo robotski »ChatGPT trenutek« pomenil, da bo umetna inteligenca začela zanesljivo delovati tudi med ljudmi, predmeti in nepredvidljivimi razmerami vsakdanjega sveta. Do tja pa vodi zahtevna pot: robote bo treba najprej naučiti ne le gledati in govoriti, temveč tudi razumeti posledice svojih dejanj v fizičnem prostoru.