Close Menu
    Najnovejše objave

    Google Playground: z opisom do spletne igre brez programiranja

    October 7, 2026

    OpenAI z Dots napoveduje agente, ki ne bodo le odgovarjali, ampak delovali v vašem imenu

    October 7, 2026

    Disrupt 2026: UI zapušča klepetalnike in vstopa v resnični svet

    October 7, 2026
    • Demos
    • Buy Now
    Vse novice in druge informacije – Umetna inteligenca v Sloveniji
    Subscribe
    Thursday, October 22
    • Domov
    • Splošno o UI
    • Intervjuji s SLO podjetji
    • Generativna UI
    • UI za grafike
    • AI zakonodaja
    • Konference in dogodki o UI
    • Tedenski podcast o UI
    • Oglaševanje
    • O nas
    Vse novice in druge informacije – Umetna inteligenca v Sloveniji
    Home » Roboti nove generacije: Kako multimodalna umetna inteligenca spreminja fizični svet

    Roboti nove generacije: Kako multimodalna umetna inteligenca spreminja fizični svet

    Peter MesarecBy Peter MesarecAugust 26, 2026Updated:August 27, 2026 No Comments3 Mins Read
    Roboti nove generacije: Kako multimodalna umetna inteligenca spreminja fizični svet
    Roboti nove generacije: Kako multimodalna umetna inteligenca spreminja fizični svet
    Share
    Facebook Twitter LinkedIn Pinterest Email

    Ali ste pripravljeni na svet, kjer roboti ne potrebujejo več zapletenih navodil, temveč se iz izkušenj učijo sami? Trenutno smo priča preboju, ki spreminja temeljne principe, kako umetna inteligenca in robotika sodelujeta. Nove generacije inteligentnih sistemov omogočajo prehod od osnovnih jezikovnih modelov, kot je GPT-2, k multimodalnim arhitekturam, ki razumejo in sočasno obdelujejo slike, zvoke ter gibanje. Ta transformacija poganja razvoj robotov, ki so sposobni kompleksnega odločanja, prilagajanja in izjemne samostojnosti – a hkrati odpira vrsto novih vprašanj o prihodnosti avtomatizacije in njenem vplivu na družbo.
    Novi pristopi: več kot le besede – konkretna umetna inteligenca v praksi

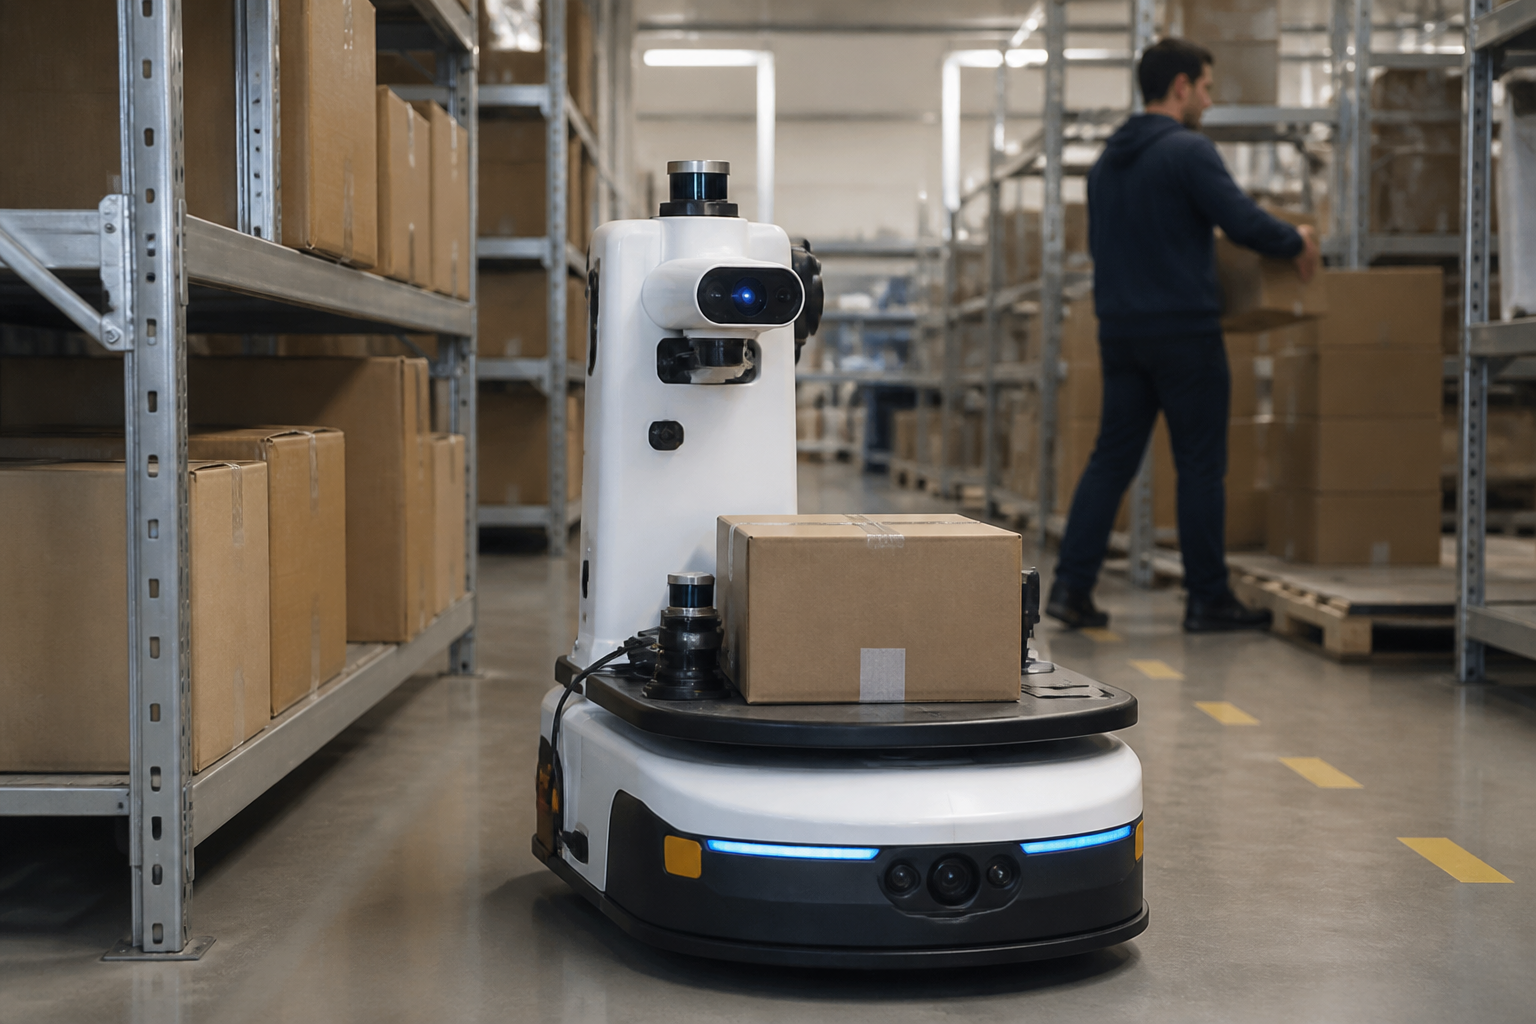
    Starejši jezikovni modeli, kot je GPT-2, so omogočali napredek pri osnovni interpretaciji ukazov, a so pogosto odpovedali v realnih okoljih, kjer je bilo potrebno povezati besedilo z zaznavanjem in gibanjem. Novi multimodalni modeli, kot je OpenAI-jev GPT-4 ali Google DeepMindov Gemini, povezujejo tekstovne, slikovne in zvočne podatke ter robotskim platformam omogočajo zaznavanje in delovanje v večdimenzionalnih scenarijih. Recimo robot v skladišču danes uporablja LLM za razumevanje navodil, vizualne modele za prepoznavo predmetov in senzorsko fuzijo za izogibanje nepričakovanim oviram – s tem lahko samostojno izbere optimalno pot ali spremeni strategijo glede na trenutne razmere.

    Napredek je viden tudi pri t.i. embodied AI, kjer raziskovalne skupine, kot so pri Carnegie Mellon ali Toyota Research Institute, opremljajo robote z zmožnostjo učenja prek simulacij in prenosa izkušenj iz digitalnega v fizično okolje. Učenje z okrepitvijo (reinforcement learning) je tukaj ključno: s pomočjo tega algoritma se roboti naučijo pobirati predmete različnih oblik, pripravljati hrano ali celo pomagati pri negi starejših – vse to ob minimalnem človeškem nadzoru.

    Konkretni primeri kažejo, da lahko roboti, kot so tisti iz podjetja Boston Dynamics ali laboratorijev ETH Zürich, dosegajo izjemno natančnost pri gibanju z uporabo naprednih metod planiranja poti (motion planning), ki združujejo podatke iz kamer, lidarjev in silovnih senzorjev. Ta integracija omogoča ne le prepoznavanje statičnih predmetov, temveč tudi realnočasovno prilagajanje na dinamično okolje, kot so skladišča, bolnišnice ali javni prostori.

    Tehnični preskok in izzivi: od modela do mehanike in naprej

    Ključna transformacija, ki jo prinašajo novi sistemi, je zmožnost združevanja razumevanja podatkov z natančnim motoričnim izvajanjem. Arhitekturne spremembe, kot je premik od RNN/LSTM k Transformerjem, omogočajo paralelno obdelavo zapletenih vhodov. Multimodalni modeli niso več omejeni na tekst, temveč sprejemajo slike, video ter podatke s senzorjev gibanja, kar omogoča napredno prostorsko zaznavanje.

    Na tehnični ravni je za robotiko posebej pomembno področje inverzne kinematike, kjer algoritmi – pogosto podprti z globokim učenjem – izračunajo optimalne gibe robotskih rok na podlagi želenega cilja in trenutnega položaja. Modeli za načrtovanje poti, kot so tisti v ROS (Robot Operating System), uporabljajo kombinacijo nevronskih mrež in klasičnega načrtovanja za varno in učinkovito premikanje v zapletenih okoljih. Kombinacija podatkov iz kamer in silovnih senzorjev omogoča robotom, da se izognejo trkom in hkrati izvajajo občutljive naloge, kot je obračanje vijakov ali manipulacija s krhkimi predmeti.

    Ob tem se pojavljajo novi izzivi: večja avtonomnost pomeni večji poudarek na varnosti in robustnosti. Med glavnimi ovirami so še vedno prenos znanja iz simulacij v resnično okolje (sim2real gap), energijska učinkovitost ter etična vprašanja o vlogi robotov v vsakdanjem življenju. Ali bodo roboti ogrozili delovna mesta ali ustvarili nova? Kako zagotoviti, da so odločitve robotov varne in pregledne? To so vprašanja, ki bodo krojila prihodnost tega hitro razvijajočega se področja.

    ai agenti poslovna uporaba ai strojno učenje umetna inteligenca
    Peter Mesarec

    Ustanovitelj SEOS AI, predavatelj in svetovalec o uporabi umetne inteligence v podjetjih.

    Keep Reading

    Google Playground: z opisom do spletne igre brez programiranja

    OpenAI z Dots napoveduje agente, ki ne bodo le odgovarjali, ampak delovali v vašem imenu

    Disrupt 2026: UI zapušča klepetalnike in vstopa v resnični svet

    OpenAI, Anthropic in Nvidia na Disruptu 2026: kam se premika AI industrija?

    Google odpira orodje za prepoznavanje vsebin, ustvarjenih z umetno inteligenco

    Google odpira SynthID Detector: ali lahko vodni žigi ustavijo AI-deepfake?

    Add A Comment
    Leave A Reply Cancel Reply

    Sorodna Objava

    Google Playground: z opisom do spletne igre brez programiranja

    October 7, 2026

    OpenAI z Dots napoveduje agente, ki ne bodo le odgovarjali, ampak delovali v vašem imenu

    October 7, 2026

    Disrupt 2026: UI zapušča klepetalnike in vstopa v resnični svet

    October 7, 2026

    OpenAI, Anthropic in Nvidia na Disruptu 2026: kam se premika AI industrija?

    October 7, 2026

    Google odpira orodje za prepoznavanje vsebin, ustvarjenih z umetno inteligenco

    October 7, 2026

    Google odpira SynthID Detector: ali lahko vodni žigi ustavijo AI-deepfake?

    October 7, 2026
    Kategorije
    • AI zakonodaja (53)
    • Generativna Umetna Inteligenca (1,157)
    • Orodja UI (155)
    • Splošno o umetni inteligenci (77)
    • UI Dogodki (40)
    • UI v podjetjih (19)
    • UI za grafike (3)
    • Uncategorized (21)
    Splošno o UI

    Kaj sploh je Akt o UI in zakaj je pomemben?

    Kalifornija prva uvaja stroga pravila za AI digitalne spremljevalce: kaj to pomeni za uporabnike in industrijo

    Bivši britanski premier Rishi Sunak svetovalec Microsofta in Anthropica pri oblikovanju AI politik

    Kalifornija uvaja prvi celovit zakon o varnosti umetne inteligence in izziva Evropo z novimi pravili

    Kategorije
    • AI zakonodaja (53)
    • Generativna Umetna Inteligenca (1,157)
    • Orodja UI (155)
    • Splošno o umetni inteligenci (77)
    • UI Dogodki (40)
    • UI v podjetjih (19)
    • UI za grafike (3)
    • Uncategorized (21)
    Najnovejše objave

    Google Playground: z opisom do spletne igre brez programiranja

    October 7, 2026

    OpenAI z Dots napoveduje agente, ki ne bodo le odgovarjali, ampak delovali v vašem imenu

    October 7, 2026

    Disrupt 2026: UI zapušča klepetalnike in vstopa v resnični svet

    October 7, 2026
    Vse pravice pridržane seos.si | Theme: News Portal
    • O nas
    • Oglaševanje

    Type above and press Enter to search. Press Esc to cancel.